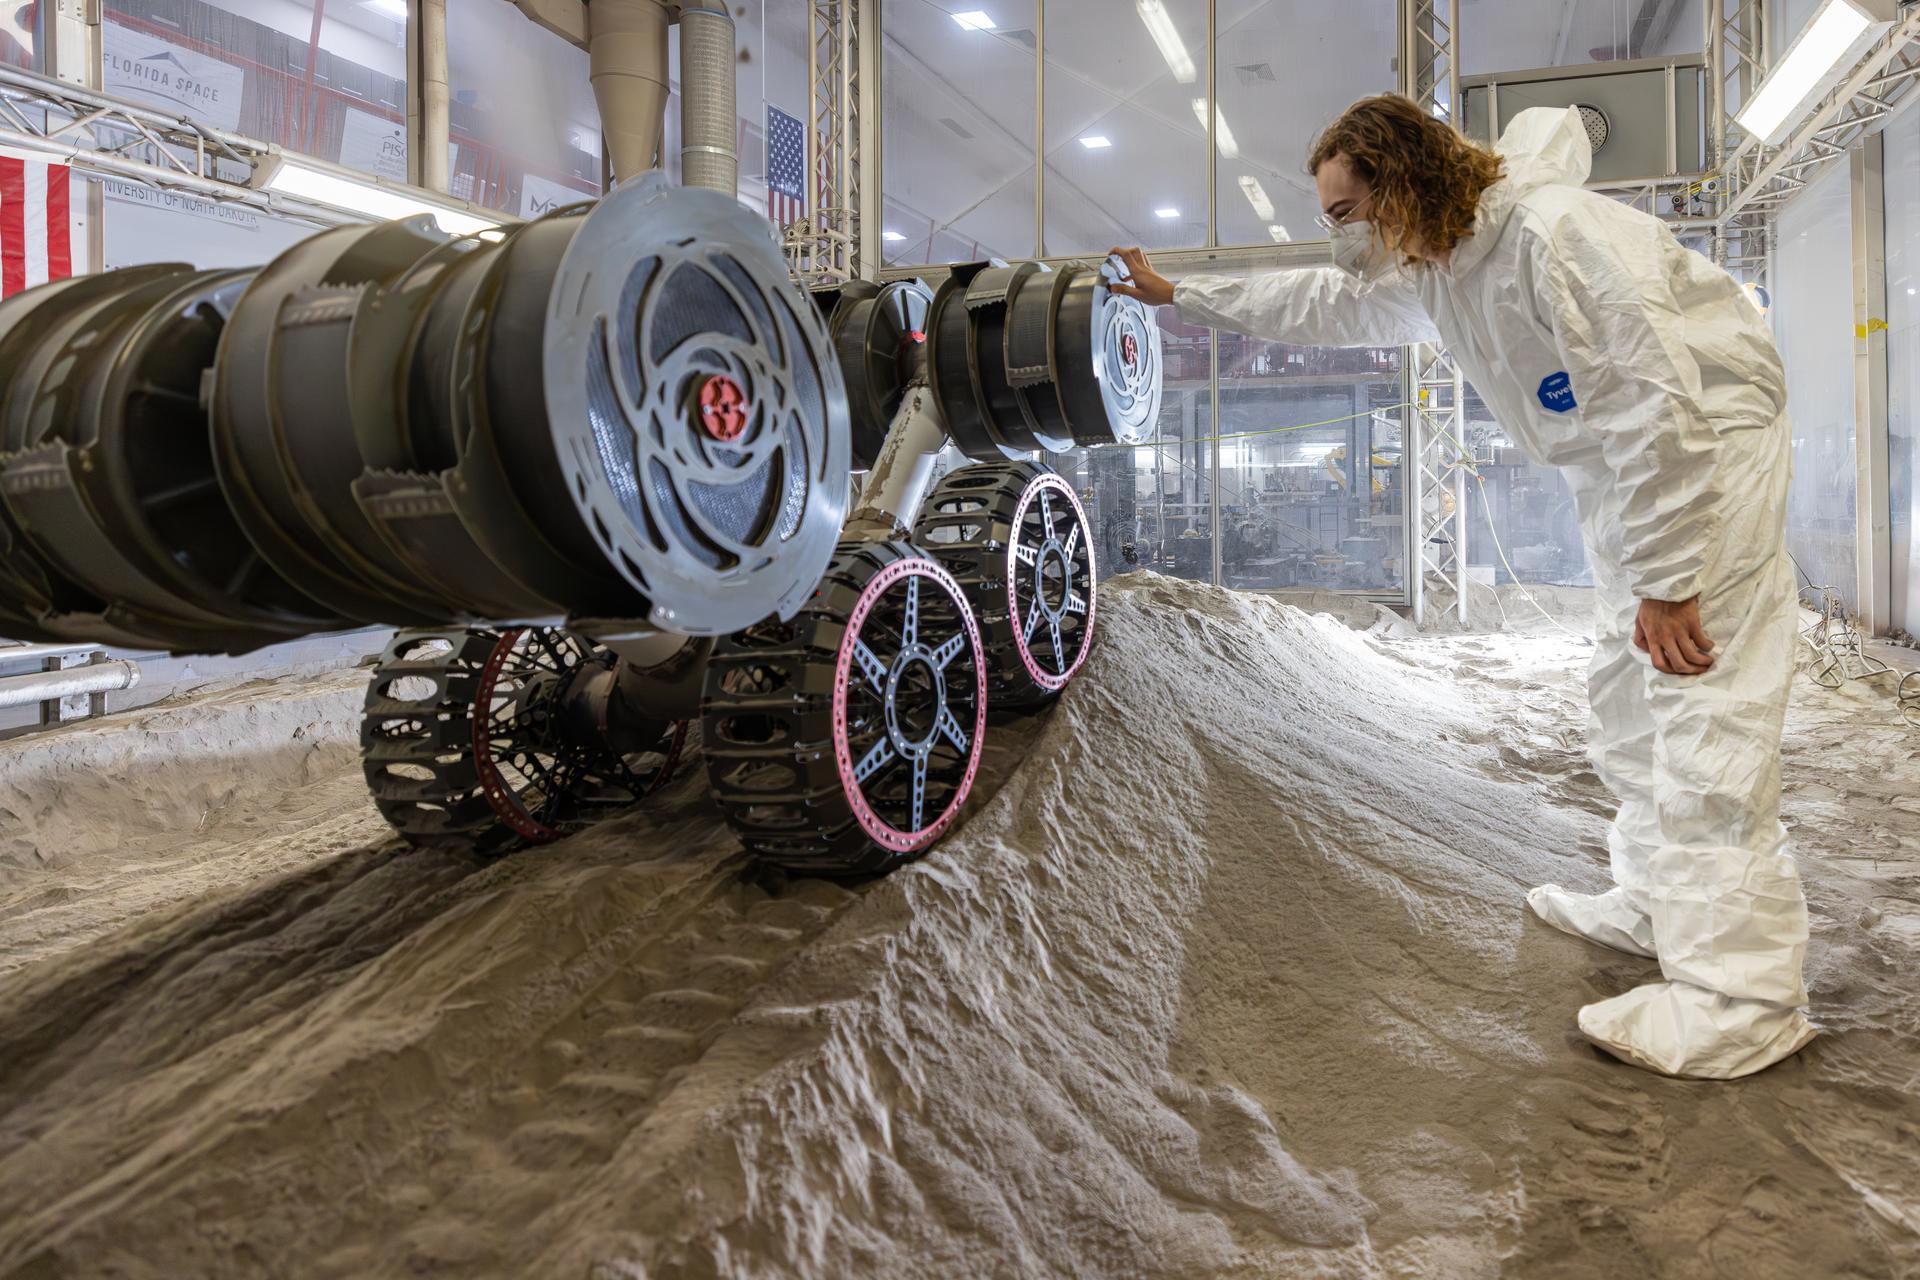
Полевой рой состоял из разведывательного дрона и двух специализированных роверов. Пока один аппарат занимался лидарным картографированием, второй обеспечивал сбор образцов роботизированной рукой. Система продемонстрировала гибкость: при обнаружении нового перспективного участка дрон не прерывал текущую миссию окончательно, а перенаправлял одного из напарников на разведку новой цели, параллельно пересчитывая приоритеты.
Алгоритмы принятия решений учитывают множество факторов, включая скорость перемещения, оставшийся заряд и научный вес задачи. По словам главного исследователя проекта Бетани Тейлинг, главная цель разработки — внедрить полноценный «центр принятия решений» непосредственно на борт аппаратов. Это позволит проводить исследования в труднодоступных зонах Луны или Марса, где прямая связь с Землей невозможна, а человеческое присутствие сопряжено с неоправданным риском.
Комментарии (0)
Пока нет комментариев. Будьте первым!